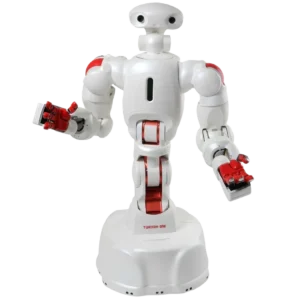
Характеристики
Основная информация
Рост 135 см
Вес 38 кг
02
Информация об оборудовании
Количество степеней свободы 12
03
Информация о программном обеспечении и системе управления питанием
Данные отсутствуют
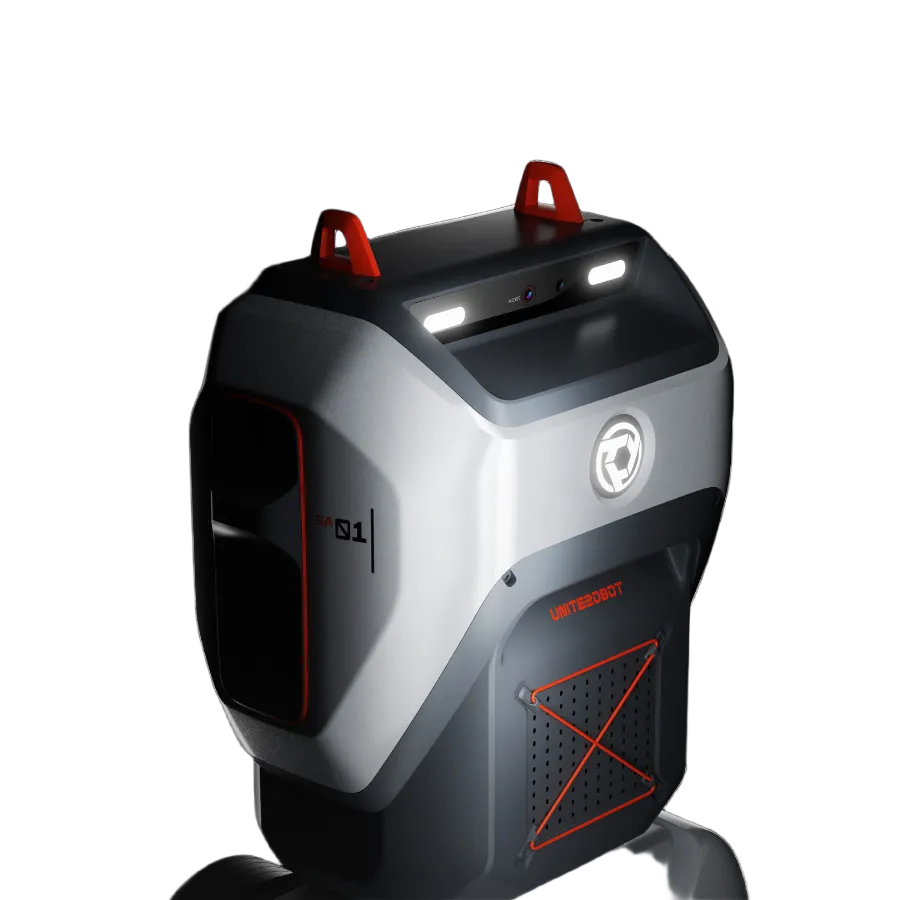
SA01
Робот Zhongqing SA01 — это профессиональный двуногий робот, отличающийся высокой экономичностью, полным стеком собственной разработки, высокой производительностью и открытостью исходного кода, предназначенный в первую очередь для научно-образовательного рынка.
Он разработан с акцентом на доступность и масштабируемость решений, что делает его идеальным инструментом для образовательных учреждений и исследовательских лабораторий.
Основные характеристики включают:
— Высокую экономичность в эксплуатации и производстве компонентов
— Полный стек программного обеспечения и аппаратной части, разработанный самостоятельно
— Максимальная производительность при выполнении задач автономного передвижения и взаимодействия
— Открытый исходный код, позволяющий кастомизировать и адаптировать систему под конкретные нужды
— Поддержка модульной архитектуры, упрощающую интеграцию с другими технологиями
— Возможность масштабирования от лабораторных прототипов до промышленных решений
Робот предназначен для использования в условиях, где требуется высокая надёжность, прозрачность и техническая независимость.
Его применение охватывает широкий спектр образовательных и исследовательских проектов.
Рекомендуемый открытый проект: интегрированная система управления, планирования и восприятия человекоподобного робота, навигационный фреймворк и система ROS 2 команды MIT DRC, Open Navigation LLC, ROS — операционная система для роботов, ros-infrastructure.
Этот проект представляет собой комплексное решение для разработки автономного поведения роботов, ориентированных на человека. Он включает в себя модули, отвечающие за координацию действий, обработку сенсорной информации и реализацию задач в реальном времени.
Цель проекта — создание универсальной платформы, способной поддерживать сложные взаимодействия между различными компонентами робототехники. Особое внимание уделяется адаптивности системы к изменяющимся условиям окружающей среды.
Ключевые компоненты системы включают:
— Интегрированную систему управления, обеспечивающую последовательное выполнение команд и контроль над движением робота.
— Модуль планирования траекторий, позволяющий выбирать оптимальные пути при наличии препятствий.
— Система восприятия, основанная на обработке данных от камер, LiDAR и других сенсоров.
— Навигационный фреймворк, реализующий локализацию и глобальную навигацию в 3D-пространстве.
— ROS 2 команда MIT DRC — специализированная версия операционной системы для робототехники, разработанная в рамках проекта MIT DRC.
— Open Navigation LLC — независимая разработка, ориентированная на открытые стандарты навигации.
— ROS (Robot Operating System) — распределённая среда, обеспечивающая модульность и совместимость компонентов.
— ros-infrastructure — набор инструментов и библиотек, поддерживающих работу ROS 2 в производственных условиях.
Проект предназначен для исследователей, инженеров и разработчиков, работающих с автономными роботами. Он предоставляет доступ к исходным кодам, документации и примерам реализации.