Характеристики
Информация о продукте 01 Основные сведения
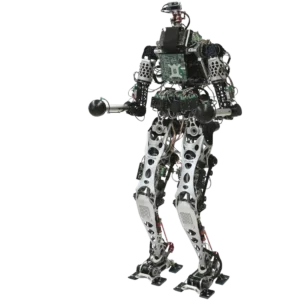
Ширина корпуса — 65,5 см, рост — 140 см, длина корпуса — 62 см, вес — 127 кг, скорость — 5,4 км/ч.
02 Аппаратная информация
Датчики:
— зеркальная камера
— монохромная камера GigE с высоким разрешением
— RGBD-камера
— индивидуальный вращающийся 3D-лазер
— инфракрасная навигационная система
— микрофон
— тактильный коврик
— датчик крутящего момента
— тензометр
— плоский базовый лазер
Приводы:
— два семиосевых манипулятора Barrett WAM
— платформа Segway с 27 степенями свободы:
— голова: 2 степени свободы
— руки: по 7 степеней свободы × 2
— кисти: по 4 степени свободы × 2
— основание: 3 степени свободы
Материалы: индивидуально обработанный алюминиевый каркас.
03 Информация о программном обеспечении и системе управления питанием
Вычисления: три встроенные мобильные рабочие станции Dell Precision M6500 с 12 ГБ оперативной памяти и твердотельным накопителем на 256 ГБ.
Программное обеспечение: операционная система Linux, интегрированная с ROS (операционная система для роботов), а также индивидуальное управляющее ПО.
Источник питания: две литий-ионные батареи на 56 В и 20 А·ч для приводов, вычислений и сенсорики; дополнительно имеются еще литий-ионные батареи в платформе Segway.
Herb
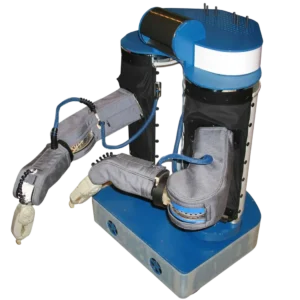
Herb — это автономный робот с мобильной платформой и двумя руками.
Он учится выполнять задачи в условиях, приближенных к человеческим.
Включает в себя следующие функции:
— Работу с кухонной техникой
— Обслуживание объектов в домашней среде
— Управление сложными объектами руками
— Интерактив с пользователями в повседневной обстановке
Одним из любимых занятий для Herb является разделённое печенье Oreo.
Робот демонстрирует интерес к этой задаче, демонстрируя способность к тонкой манипуляции.
Крем также входит в круг его предпочтительных задач.
Он способен аккуратно извлекать и разделять компоненты, сохраняя целостность продуктов.
Такие действия происходят в условиях, максимально имитирующих реальные бытовые ситуации.
Робот адаптируется к изменениям в среде и продолжает выполнять задачи без прямой помощи человека.
Рекомендуемый открытый проект: интегрированная система управления, планирования и восприятия человекоподобного робота, навигационный фреймворк и система ROS 2 команды MIT DRC, Open Navigation LLC, ROS — операционная система для роботов, ros-infrastructure.
Этот проект направлен на создание комплексной платформы для автономного поведения роботов, способных к взаимодействию с окружающей средой. Он включает в себя модули, отвечающие за координацию движений, принятие решений и адаптацию к изменениям в пространстве.
Особое внимание уделяется системам навигации и пространственной ориентации. Робот должен эффективно перемещаться в динамичных условиях, используя данные от сенсорного оборудования и карту мира. Навигационный фреймворк обеспечивает плавную интеграцию различных алгоритмов и компонентов.
Ключевые компоненты системы включают:
— Интегрированную систему управления роботом
— Модуль планирования траекторий
— Система восприятия окружающей среды
— Навигационный фреймворк на основе ROS 2
— Компоненты от команды MIT DRC
— Платформа Open Navigation LLC
— Базовая инфраструктура ROS (Robot Operating System)
— Подсистема ros-infrastructure
Проект активно развивается в рамках открытых инициатив, направленных на повышение доступности передовых технологий для робототехники. Все компоненты доступны для использования в образовательных и исследовательских целях.
ROS — это не просто операционная система, а экосистема, объединяющая множество библиотек, инструментов и распределённых сервисов. Она позволяет разработчикам быстро создавать и тестировать алгоритмы без необходимости отлаживать низкоуровневые драйверы.
Интеграция ROS 2 в проект обеспечивает улучшенную производительность, масштабируемость и безопасность по сравнению с предыдущими версиями. Поддержка современных протоколов и асинхронной обработки данных делает систему пригодной для сложных задач.
Open Navigation LLC внесла значительный вклад в развитие навигационных решений для автономных систем. Их решения используются как в лабораторных условиях, так и в реальных городских средах.
Команда MIT DRC (DARPA Robotics Challenge) разработала прототипы, демонстрирующие высокий уровень автономности. Их опыт стал основой для современных подходов к поведению и взаимодействию роботов.
ros-infrastructure представляет собой набор инструментов, обеспечивающих стабильную работу всей системы. Это включает менеджеры пакетов, сетевые сервисы и механизмы оркестрации.