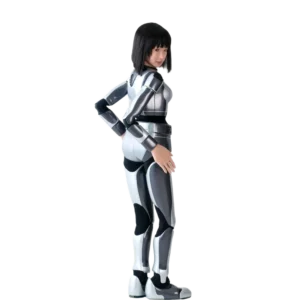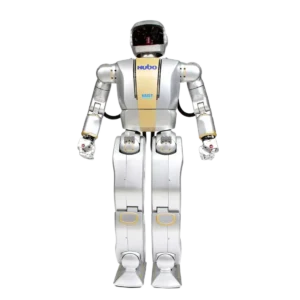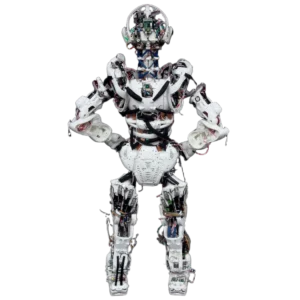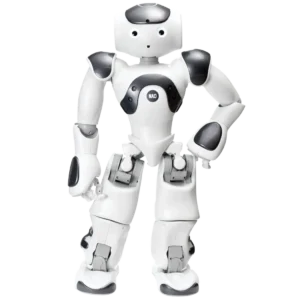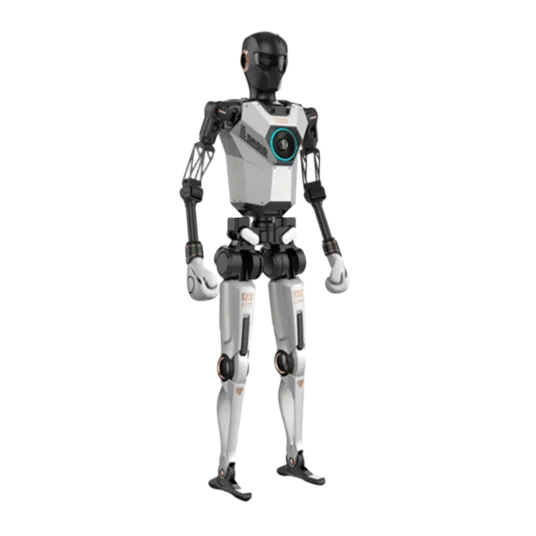
Характеристики
Основная информация
Ширина корпуса 46,5 см
Рост 160 см
Длина корпуса 30 см
Вес 25 кг
Скорость 5,4 км/ч
02 Информация об оборудовании
Датчик
Двойные камеры RGB/RGBD/16-лучевой лидар (опционально)
Приводы
Планетарный + гармонический моторный модуль
Число степеней свободы 18~40dof
Материал Сталь и углеродное волокно
03 Информация о программном обеспечении и системе управления питанием
Процессор RK3588S + Nvidia Jetson Orin
Программное обеспечение
Операционная система Debian, платформа развертывания на краю Nvidia Jetson, прикладной фреймворк HarmonyOS
Источник питания 36 В/15 А·ч, автономность более 5 часов
DroidUp X02
Робот X02 обладает высоким соотношением грузоподъёмности к собственному весу — 100 кг нагрузки при собственном весе 30 кг.
Время автономной работы достигает 5 часов, а энергопотребление при ходьбе составляет менее 100 Вт.
Благодаря оригинальной технологии сухожильного привода робот получает удвоенный крутящий момент.
Это в полной мере отвечает коммерческим требованиям к антропоморфным роботам в плане баланса, эффективности, интеллекта, безопасности и экономичности.
Сферы применения охватывают такие области, как:
— коммерческое обслуживание
— культурно-развлекательные представления
— промышленное производство
— научно-исследовательская и образовательная деятельность
— бытовое обслуживание
Рекомендуем открытый проект droid_gym:
компания «Шанхай Чжуои»,
Шанхайский политехнический университет и
Гамбургский университет в Германии.
Проект разработан в рамках сотрудничества между:
— компанией «Шанхай Чжуои»
— Шанхайским политехническим университетом
— Гамбургским университетом в Германии
Цель проекта — создание среды для обучения и тестирования алгоритмов управления роботами.
Особое внимание уделяется симуляции поведения дронов и автономных систем.
Реализация основана на фреймворке RLlib и поддерживает несколько реализаций RL-алгоритмов.
Поддержка проекта включает:
— документацию с примерами использования
— готовые сценарии обучения
— возможность кастомизации среды
— интеграцию с другими RL-фреймворками
Проект доступен на GitHub и предназначен для исследователей и студентов.
Работа над ним ведётся в рамках совместных научных инициатив.
Активная разработка продолжается с учётом обратной связи сообщества.