Характеристики
Основная информация
Ширина корпуса — 305 см, высота корпуса — 300 см, вес — 170 кг
02
Информация об оборудовании
Датчик: поворотный энкодер для абсолютного позиционирования
Приводы: двигатели постоянного тока, многие из которых бескорпусные и изготовлены на заказ
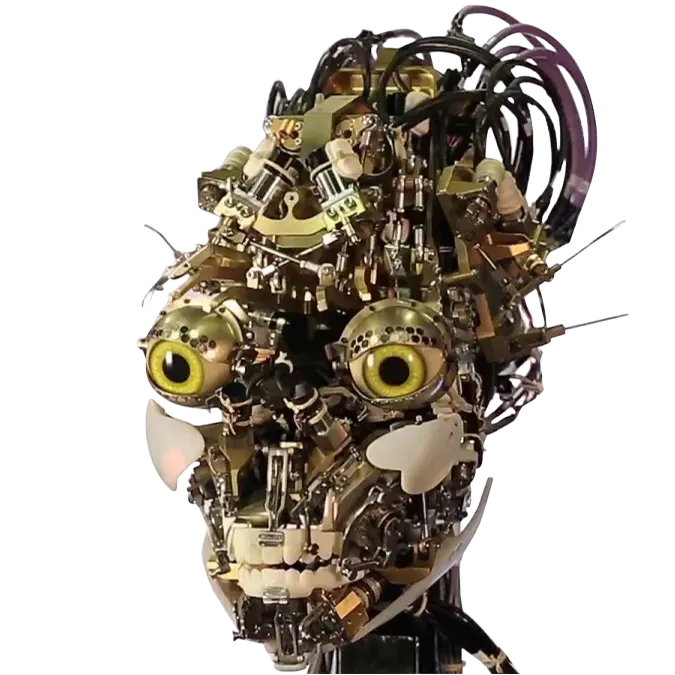
Число степеней свободы: 81
— Голова — 42 степени свободы
— Ручки: по 9 степеней свободы каждая
— Тело — 21 степень свободы
Материалы: основной каркас выполнен преимущественно из алюминиевых деталей. Индивидуальная силиконовая кожа
03
Информация о программном обеспечении и системе управления питанием
Программное обеспечение: индивидуальное управляющее ПО
Na’vi Shaman
Шаманка Нави — это чрезвычайно выразительный человекоподобный/инопланетный робот с плавными движениями и реалистичными чертами.
Она встречает посетителей на маршруте «Река Нави» в мире Аватара на Пандоре в тематическом парке Disney’s Animal Kingdom во Флориде.
Она представляет собой высокотехнологичное воплощение культуры и магии, сочетая элементы традиционной шаманской атрибутики с современными инженерными решениями.
Её внешний вид вдохновлён образами коренных народов Пандоры, особенно народа Нави, чьи традиции глубоко связаны с природой.
Характеристики:
— Высокое качество анимационного движения, имитирующее естественные человеческие жесты
— Реалистичные черты лица с детализированной текстурой кожи и глазами
— Плавные переходы между позами, создающие ощущение живого присутствия
— Использование светодиодной подсветки для передачи эмоций и атмосферы
— Интеграция с аудиовизуальным сопровождением маршрута «Река Нави»
— Возможность взаимодействия с посетителями через голосовые подсказки и реакции
— Работает в условиях высокой влажности и жары, характерных для тропиков Пандоры
— Поддерживает синхронизацию с другими элементами аттракциона для единого визуального эффекта
Шаманка Нави функционирует как ключевой элемент иммерсивного опыта, помогая гостям погрузиться в мир Аватара.
Её присутствие усиливает ощущение реальности, делая путешествие по реке более запоминающимся.
Рекомендуемый открытый проект: интегрированная система управления, планирования и восприятия человекоподобного робота, навигационный фреймворк и система ROS 2 команды MIT DRC, Open Navigation LLC, ROS — операционная система для роботов, ros-infrastructure.
Этот проект направлен на создание комплексной платформы для автономного поведения роботов, способных к взаимодействию с окружающей средой. Он включает в себя модули, отвечающие за координацию движений, принятие решений и адаптацию к изменениям в пространстве.
Особое внимание уделяется системам навигации и пространственной ориентации. Робот должен эффективно перемещаться в динамичных условиях, используя данные от сенсорного оборудования и карту мира. Навигационный фреймворк обеспечивает плавную интеграцию различных алгоритмов и компонентов.
Ключевые компоненты системы включают:
— Интегрированную систему управления роботом
— Модуль планирования траекторий
— Система восприятия окружающей среды
— Навигационный фреймворк на основе ROS 2
— Компоненты от команды MIT DRC
— Платформа Open Navigation LLC
— Базовая инфраструктура ROS (Robot Operating System)
— Подсистема ros-infrastructure
Проект активно развивается в рамках открытых инициатив, направленных на повышение доступности передовых технологий для робототехники. Все компоненты доступны для использования в образовательных и исследовательских целях.
ROS — это не просто операционная система, а экосистема, объединяющая множество библиотек, инструментов и распределённых сервисов. Она позволяет разработчикам быстро создавать и тестировать алгоритмы без необходимости отлаживать низкоуровневые драйверы.
Интеграция ROS 2 в проект обеспечивает улучшенную производительность, масштабируемость и безопасность по сравнению с предыдущими версиями. Поддержка современных протоколов и асинхронной обработки данных делает систему пригодной для сложных задач.
Open Navigation LLC внесла значительный вклад в развитие навигационных решений для автономных систем. Их решения используются как в лабораторных условиях, так и в реальных городских средах.
Команда MIT DRC (DARPA Robotics Challenge) разработала прототипы, демонстрирующие высокий уровень автономности. Их опыт стал основой для современных подходов к поведению и взаимодействию роботов.
ros-infrastructure представляет собой набор инструментов, обеспечивающих стабильную работу всей системы. Это включает менеджеры пакетов, сетевые сервисы и механизмы оркестрации.