Характеристики
Основная информация
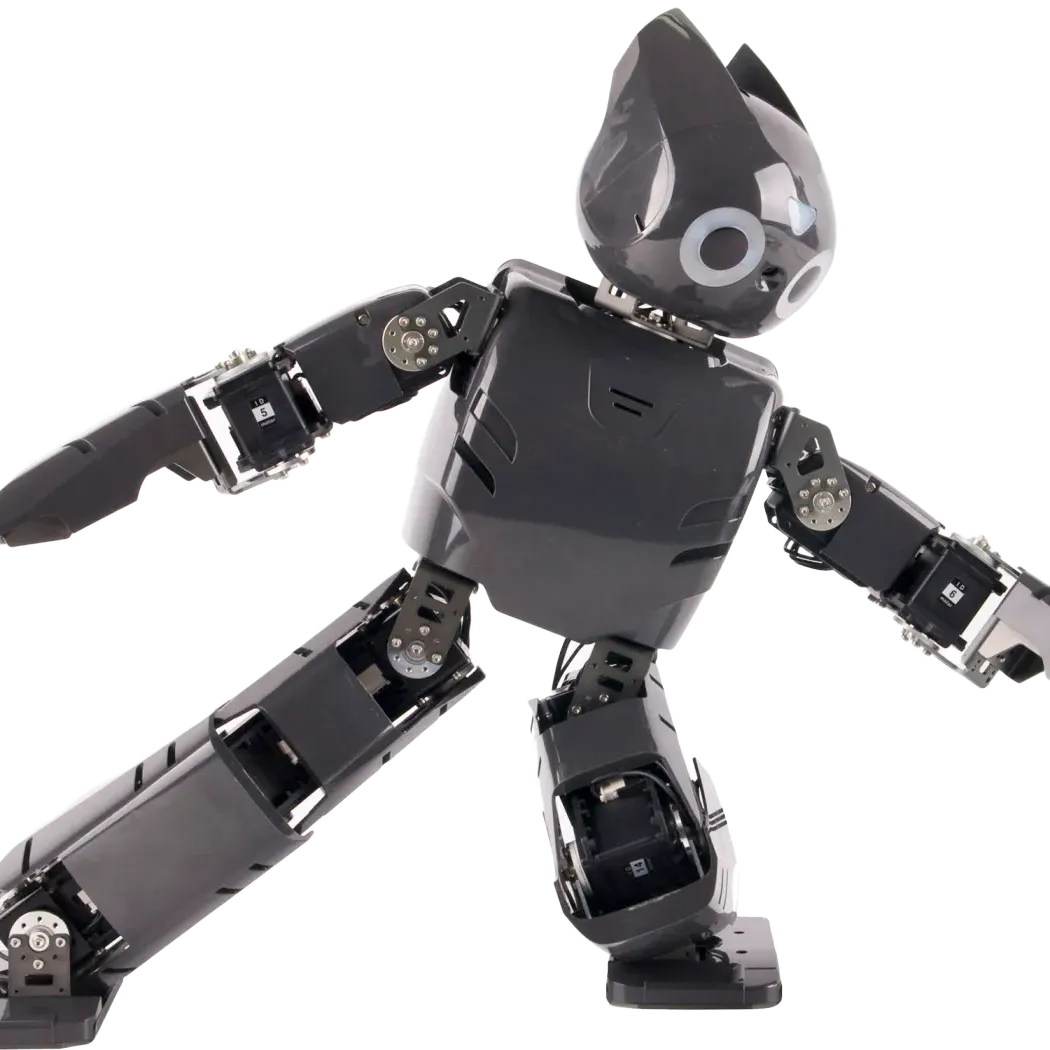
Рост: 45,5 см
Вес: 2,9 кг
Скорость: 0,86 км/ч
02 Аппаратная информация
Датчики:
— высококачественная камера
— трехосевой гироскоп
— трехосевой акселерометр
— стереомикрофон
Дополнительно доступен датчик силы.
Исполнительные механизмы:
— сервопривод Dynamixel MX-28T (с бесконтактным абсолютным энкодером)
Количество степеней свободы:
— 20 (ноги: 6 степеней свободы × 2)
— руки: 3 степени свободы × 2
— шея: 2 степени свободы
03 Информация о программном обеспечении и системе управления питанием
Процессор:
— Intel Atom 1,6 ГГц (основной процессор)
— ARM Cortex M3 72 МГц (подсистема)
— беспроводная сеть
Программное обеспечение:
— операционная система Ubuntu Linux
— программный фреймворк Darwin-OP (открытый исходный код, написан на C++)
Источник питания:
— литий-полимерный аккумулятор 11,1 В, 1000 мА·ч
— позволяет работать в течение 30 минут
— подключаться к внешнему источнику питания
Darwin-OP
Darwin-OP — это небольшой человекоподобный робот, способный ходить, танцевать и разговаривать.
Он также умеет играть в футбол и, если упадёт, может подняться и продолжить движение.
Он разработан как открытая платформа для исследований в области робототехники.
Характеристики:
• Способен ходить
• Способен танцевать
• Способен разговаривать
• Умеет играть в футбол
• Может подняться после падения и продолжить движение
• Разрабатывается как открытая платформа
• Применяется в исследованиях робототехники
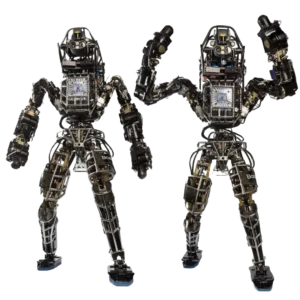
Рекомендуемый открытый проект: интегрированная система управления, планирования и восприятия человекоподобного робота, навигационный фреймворк и система ROS 2 команды MIT DRC, Open Navigation LLC, ROS — операционная система для роботов, ros-infrastructure.
Этот проект представляет собой комплексное решение для разработки автономного поведения роботов, ориентированных на человека. Он включает в себя модули, отвечающие за координацию движений, обработку сенсорной информации и принятие решений в реальном времени.
Цель проекта — создание универсальной платформы, способной поддерживать сложные задачи в условиях высокой динамичности. Особое внимание уделяется взаимодействию между различными компонентами системы и их совместимости с другими робототехническими решениями.
Ключевые компоненты системы включают:
— Интегрированную систему управления роботом, обеспечивающую плавное и точное выполнение движений
— Модуль планирования траекторий с учётом физических ограничений и окружающей среды
— Система восприятия, объединяющую данные от камер, LiDAR и других сенсоров
— Навигационный фреймворк, реализующий SLAM и локацию в неструктурированных пространствах
— ROS 2 — операционную систему для роботов, разработанную командой MIT DRC и Open Navigation LLC
— Поддержка инфраструктуры ROS, включая ros-infrastructure, для стабильной разработки и сборки
Проект активно развивается в рамках исследовательских инициатив MIT DRC, направленных на создание роботов, способных выполнять сложные бытовые и производственные задачи.